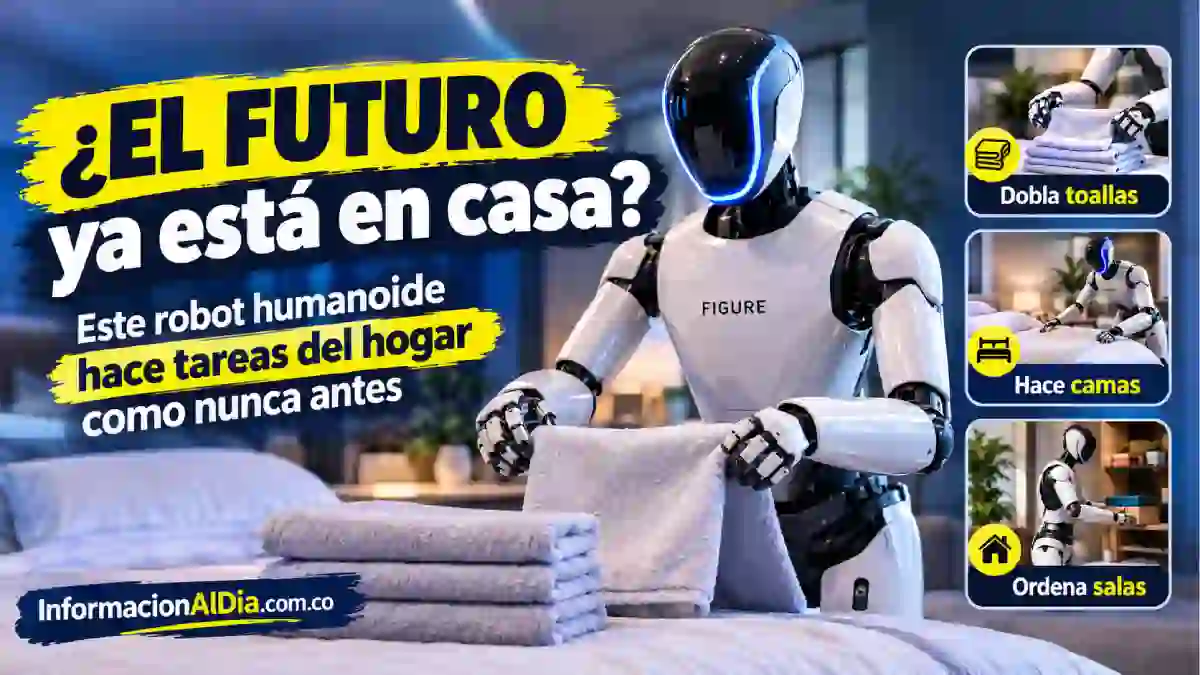
Figure presentó Helix 2.5, un robot humanoide capaz de doblar toallas, hacer camas y ordenar salas en casas que no había visto antes.
¡Síguenos en nuestras redes sociales! 📲 Mantente informado y no te pierdas nuestras novedades.
La robótica humanoide dio un nuevo paso hacia la ejecución de tareas domésticas en entornos reales. Figure presentó Helix 2.5, un sistema de inteligencia artificial diseñado para controlar robots humanoides y permitirles realizar actividades que requieren desplazamiento, percepción y manipulación de objetos.
La compañía probó el sistema en 30 viviendas reales del Área de la Bahía, en Estados Unidos, que no habían sido utilizadas para recopilar datos de entrenamiento. En esos lugares, el robot tuvo que enfrentarse a distribuciones, muebles y objetos que no había visto previamente.
Entre las actividades evaluadas estuvieron ordenar una sala, doblar toallas y hacer una cama, tareas que requieren coordinar diferentes partes del cuerpo mientras el robot se desplaza por el entorno.
¿Qué puede hacer Helix 2.5?
Figure explica que Helix 2.5 fue construido sobre Index, su conjunto de datos de comportamiento humano, utilizado para realizar un preentrenamiento amplio antes de adaptar el sistema a determinadas tareas.
A partir de ese modelo base, la compañía desarrolló tres comportamientos de cuerpo completo:
- Ordenar una sala: recoger entre 13 y 15 juguetes distribuidos por el suelo y colocarlos en una cesta.
- Doblar toallas: recoger, doblar y colocar las toallas en una cesta.
- Hacer la cama: acomodar las almohadas y las esquinas del edredón hasta llevarlas a la parte superior del colchón y alisar la tela.
Estas pruebas fueron realizadas bajo criterios definidos antes de comenzar las evaluaciones. Por ejemplo, cada juguete tenía un límite de un minuto, mientras que cada toalla contaba con un máximo de tres minutos. Para las almohadas y cada lado del edredón se estableció igualmente un límite de un minuto.
El robot no conocía previamente las casas
Uno de los aspectos centrales de Helix 2.5 es que las viviendas utilizadas para la evaluación eran desconocidas para el sistema.
Figure señala que no se recolectaron datos en esas casas y que los objetos utilizados en las pruebas tampoco aparecían en los datos empleados para especificar las tareas.
Esto significa que el robot debía trabajar utilizando elementos existentes en cada vivienda, como camas, sofás y superficies disponibles, sin contar con un entrenamiento específico realizado previamente en esos lugares.
Para comprobarlo, los objetos destinados a las evaluaciones fueron apartados antes de los experimentos. La compañía también utilizó un modelo de inteligencia artificial y posteriormente una revisión humana para verificar que esos elementos no aparecieran en los datos de especificación de las tareas.
La tasa de éxito pasó del 9 % al 56 %
Uno de los resultados destacados por Figure está relacionado con el denominado aprendizaje zero-shot, es decir, la capacidad de ejecutar las tareas en escenarios y con objetos que no habían sido vistos durante el entrenamiento específico.
En las pruebas descritas por la compañía, una política entrenada desde cero logró completar el 9 % de los ensayos, mientras que otra que utilizaba el preentrenamiento de Index alcanzó el 56 %.
Figure atribuye esta diferencia principalmente al preentrenamiento realizado con Index. La compañía mantuvo iguales otros elementos del experimento, como los datos específicos de las tareas, la arquitectura, la optimización y los hiperparámetros.
Es importante aclarar que estas cifras corresponden a las evaluaciones realizadas por Figure y no significan que los robots humanoides ya puedan realizar de manera general todas las tareas domésticas sin supervisión.
Helix 2.5 también puede corregir algunos errores
Otro avance señalado por la compañía está relacionado con la capacidad de autocorrección durante tareas prolongadas.
En determinadas situaciones, el sistema puede modificar su comportamiento cuando detecta que una acción no está saliendo como esperaba. Figure muestra, por ejemplo, que el robot puede retroceder, cambiar su postura o desplazarse alrededor de una cama para intentar corregir una ejecución imperfecta.
Esta característica resulta especialmente relevante en una vivienda, donde los objetos y espacios no están organizados de manera idéntica y pueden existir obstáculos que obliguen al robot a cambiar su posición.
Menos datos para adaptar nuevas tareas
Figure también comparó Helix 2.5 con un comportamiento anterior desarrollado para Helix 02.
Según la empresa, Helix 2.5 consiguió igualar el rendimiento de una política de Helix 02 utilizando la mitad de los datos específicos de adaptación, mientras que posteriormente pudo generalizar ese comportamiento en las 30 viviendas desconocidas.
El resultado apunta a uno de los objetivos principales de la compañía: que un robot no tenga que ser entrenado nuevamente cada vez que llega a una vivienda, habitación u objeto diferente.
Figure también estudió el crecimiento de los datos
La compañía realizó además experimentos aumentando progresivamente la cantidad de datos utilizados durante el preentrenamiento de Index.
Figure informa que al duplicar repetidamente la cantidad de datos de preentrenamiento, el rendimiento de transferencia mejoró de manera suficientemente regular como para permitir predecir el comportamiento de modelos más grandes antes de completar su entrenamiento. La empresa denomina este resultado una ley de escalado de transferencia de humano a robot.
¿Significa esto que los robots ya pueden encargarse de una casa?
No. Los resultados de Helix 2.5 representan una demostración técnica de Figure y están limitados a las tareas, condiciones y criterios definidos en sus evaluaciones.
La propia compañía señala que la robótica humanoide general todavía no está resuelta. El avance consiste principalmente en demostrar que un sistema previamente entrenado con grandes cantidades de información sobre comportamiento humano puede transferir parte de ese conocimiento a tareas robóticas realizadas en nuevos espacios.
Por ahora, las pruebas muestran capacidades concretas para ordenar determinados objetos, doblar toallas y hacer camas, pero no permiten afirmar que un robot pueda encargarse de manera autónoma de todas las labores de un hogar.
Un proyecto que busca ampliar el uso de robots humanoides
Helix forma parte de la estrategia de Figure para desarrollar robots humanoides capaces de desempeñar tareas en diferentes entornos.
La compañía también presentó Index, una plataforma destinada a recopilar grandes cantidades de datos sobre actividades realizadas por personas en hogares y otros espacios. Figure afirma que estos datos se utilizan para entrenar sus sistemas de inteligencia artificial.
Con Helix 2.5, la empresa busca avanzar en un punto clave de la robótica: que los robots puedan aplicar habilidades aprendidas en un lugar a otros escenarios sin necesitar que cada nuevo entorno sea previamente mapeado o utilizado para entrenamiento.
Fuente principal: Figure, anuncio oficial de Helix 2.5: Zero-Shot 30-Home Generalization, publicado el 17 de septiembre de 2026